
人の動きを、
作業へ。
人とロボットをつなぐ、08式。
遠隔操作と研究開発のためのモバイルマニピュレータ。
 操作の様子を見る ↓
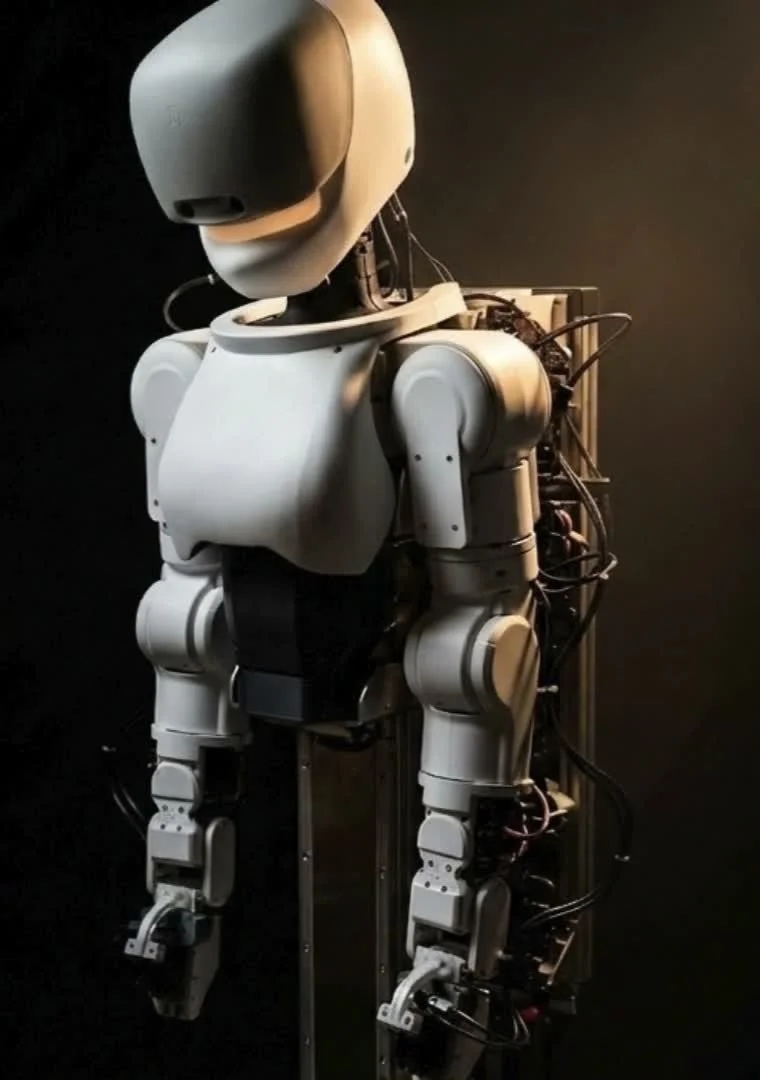
人型の上半身と、
移動機構を備えた08式。
人の動きを伝える遠隔操作と、独自の技術を試す研究開発のためのモバイルマニピュレータ。
左右の腕とハンド
左右それぞれ7自由度のアームとハンドで、対象物に合わせた操作を行います。
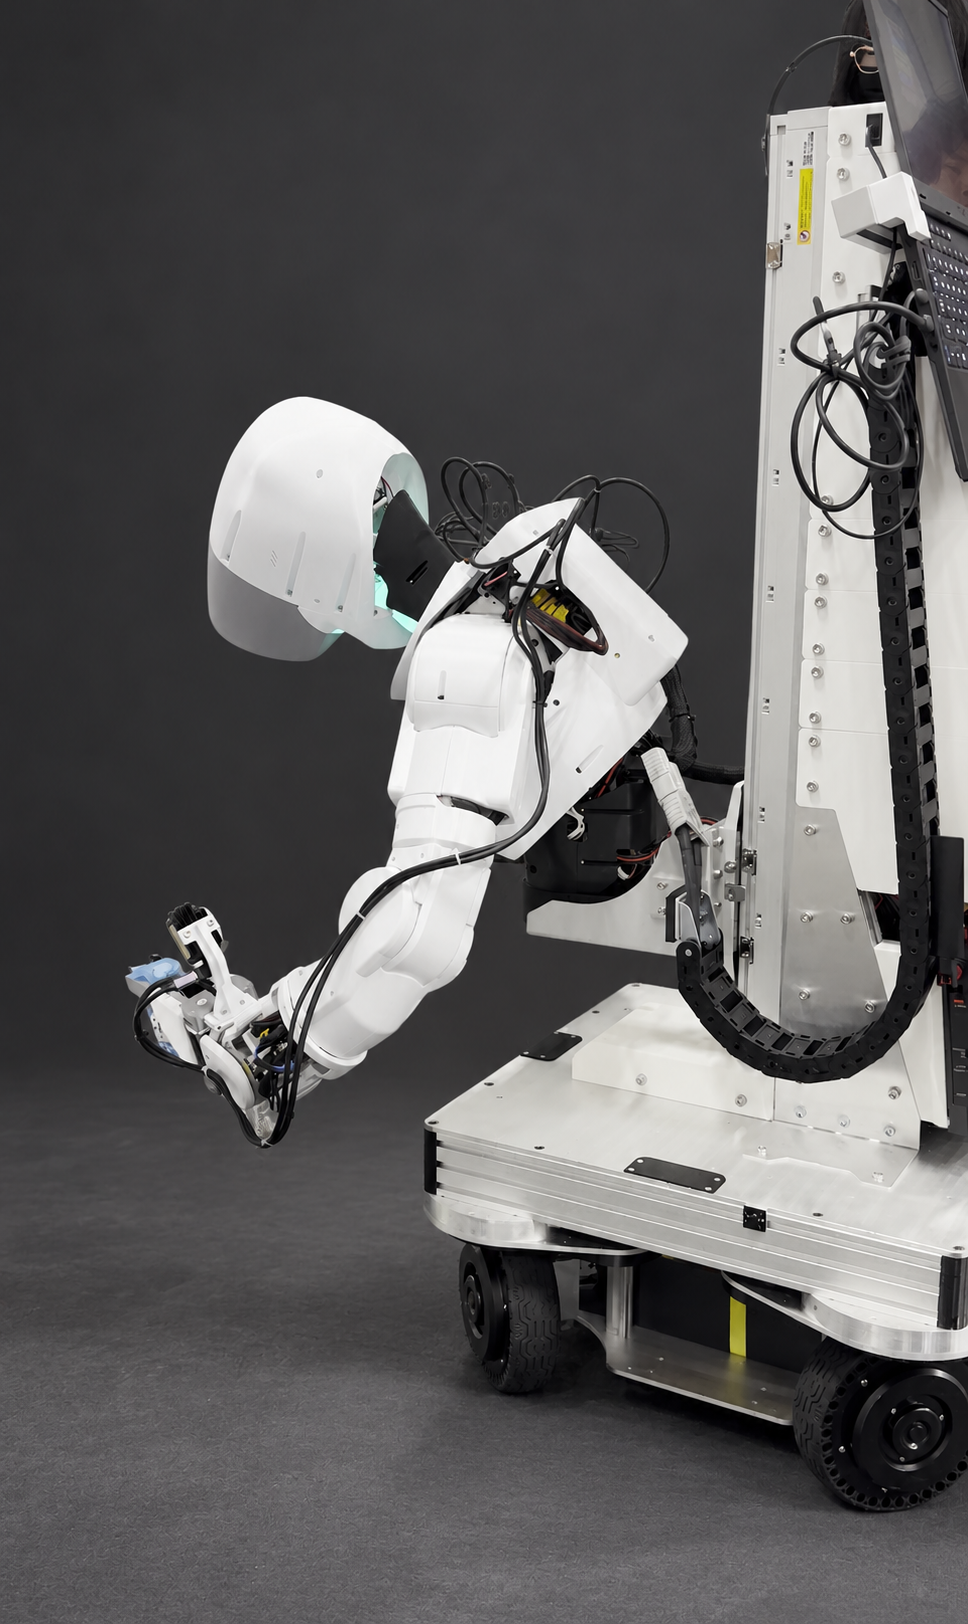
上半身を前へ
腕の動きに前傾姿勢を組み合わせ、低い位置の対象物へ手を伸ばします。
移動機構を一体に
人型の上半身と、独立ステアリング方式の移動機構を組み合わせています。
写真は実機映像から切り出した前傾姿勢の一例です。背景の整理と明暗の調整を行っています。
人の動きを、
08式の動きへ。
身体に装着するリーダーデバイスによる操作。
FuzzRoBo提供のリーダーデバイスを用い、操作者の動きを08式へ伝えます。腕・ハンドと上半身の二つの実演から、動きの対応をご覧ください。
腕の動きと、
ハンドの操作。
操作者の手元と、08式の左右の腕・ハンドに注目。腕を上げ下げする動きや、ハンドの操作を見比べてください。
リーダーデバイス × 08式/音声なし・8秒
頭の向きと、
上半身の動きを見る。
顔の向き・傾きや、腕を含む上半身全体の変化を見比べる場面です。操作者と機体の動きの対応をご覧ください。
リーダーデバイス × 08式/音声なし・7秒
実機による作業検証。
操作の様子を、実際の対象物とともに。各実演を動画でご確認いただけます。
コネクターを操作する
ハンドと対象物の位置関係を、実演映像で。
ドアハンドルを操作する
ハンドルを操作し、扉を開くまでの一連の実演。音声なし・約12秒/1.75倍速。
ボールを投げる
腕を振りかぶり、的へ向かってボールを投げる実演。音声なし・8秒/通常速度。
袋へパッケージを入れる
片手で袋を支え、もう片方の手でパッケージを袋へ入れる実演。音声なし・12秒/通常速度。
棚の高さへ手を伸ばす
ボトルを持った腕を上げ、棚へ差し出す動作。音声なし・12秒/通常速度。
低い位置へアプローチする
上半身を前へ倒し、床に近い対象物へ手を伸ばす実演。音声なし・約11秒/1.5倍速。
掲載映像は、人が操作して行った個別の実演です。
手先から、機体全体へ。
用途に応じて広がる08式。
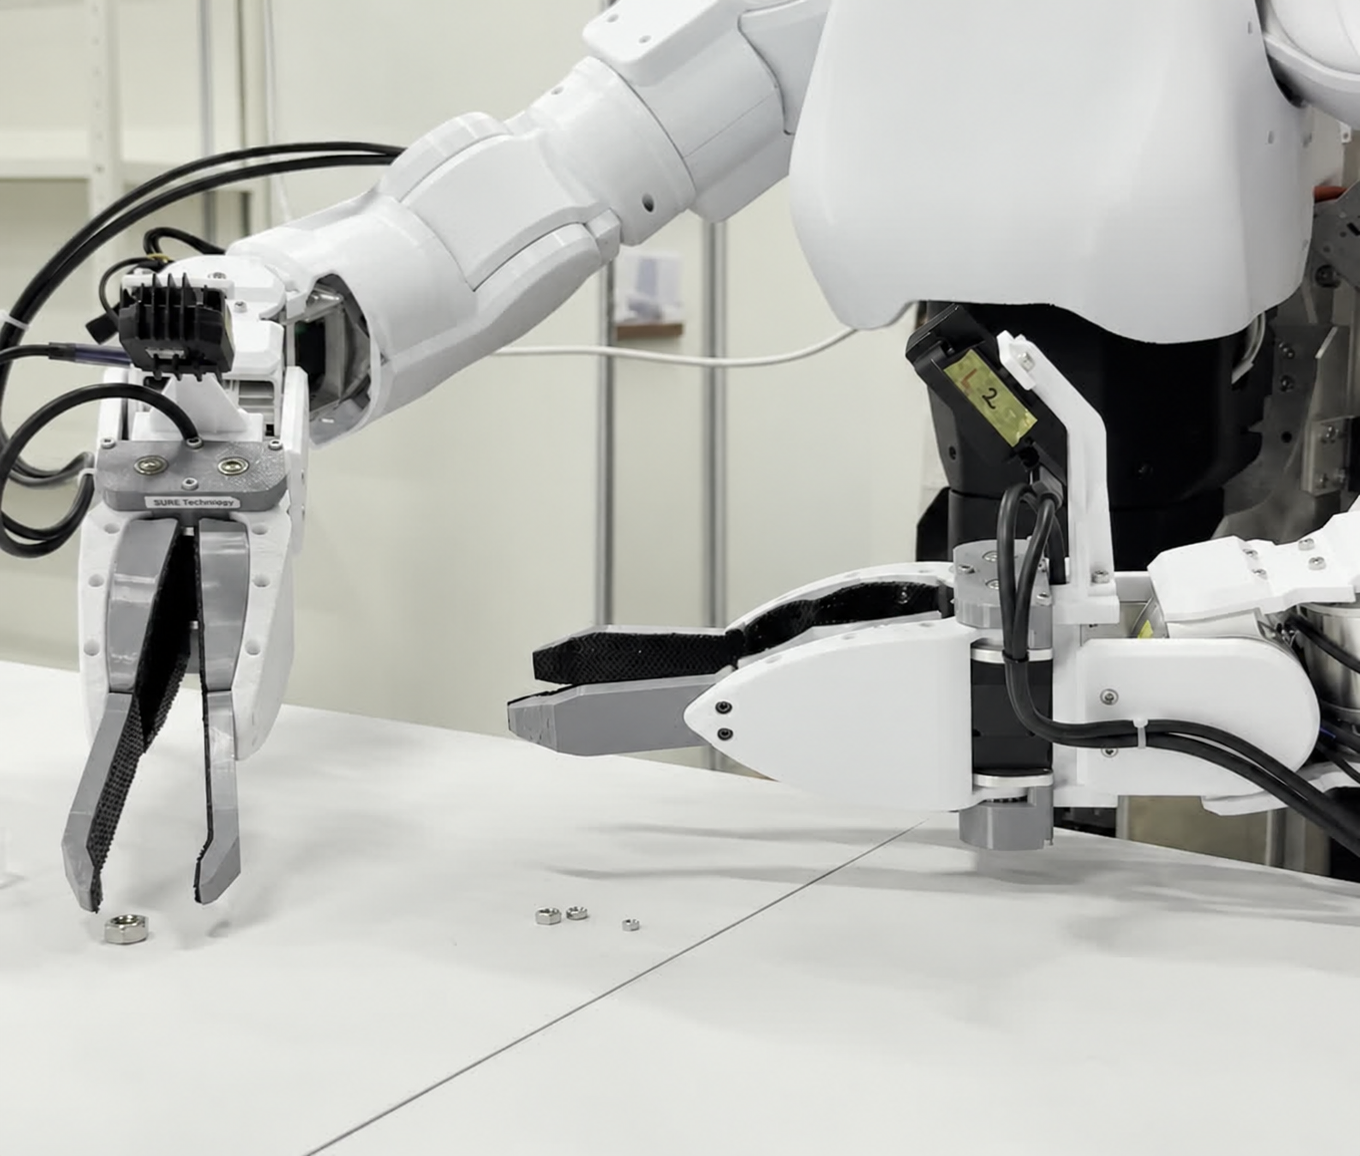
扱うものに合わせて、手先を変える。その考え方は、08式全体にも広がります。自社開発を通じて、ご要望に応じた機体や関連システムのカスタマイズに対応します。
写真は、異なる形状の手先を装着した実機の一例です。対象物に合わせた手先の設計を入口に、機体の構成や機能、制御・周辺機器との連携まで。実現したい作業や研究の要件に合わせて、08式に関わる開発・拡張を検討します。
08式のカスタマイズを相談する ↗接続条件や開発範囲、対応可否・費用・納期は、ご要望に応じて個別に確認します。
研究と検証から、
広がる用途。
人が動かして研究する。開発した技術を実機で試す。
二つの入口から、08式の活用が広がります。
人の操作を、研究開発へ。
リーダーデバイスで08式を動かし、操作と機体の動きの関係を研究する。人の実演を記録し、動作データの収集やAIの学習への活用を検討できます。
研究の例を見る +
物を扱いやすい腕の動かし方を調べる。遠隔操作の方法を比較する。人の実演をもとに、模倣学習への利用を検討する。
取得できるデータや記録方法、利用できる制御機能は、構成・提供範囲に応じて確認します。
この研究利用を相談する ↗独自の技術を、実機で確かめる。
開発した制御プログラムやセンサ、用途に合わせた手先などを08式と組み合わせる。実際の対象物や環境で、狙った動きや作業ができるかを検証します。
検証の例を見る +
センサで捉えた情報を動作に反映する。独自の制御プログラムを試す。対象物に合わせた手先で、つかみ方を確かめる。
機体への取り付け、制御との連携、必要な開発範囲は、ご要望に応じて個別に確認します。
この開発・検証を相談する ↗さまざまな対象に、向き合う08式。
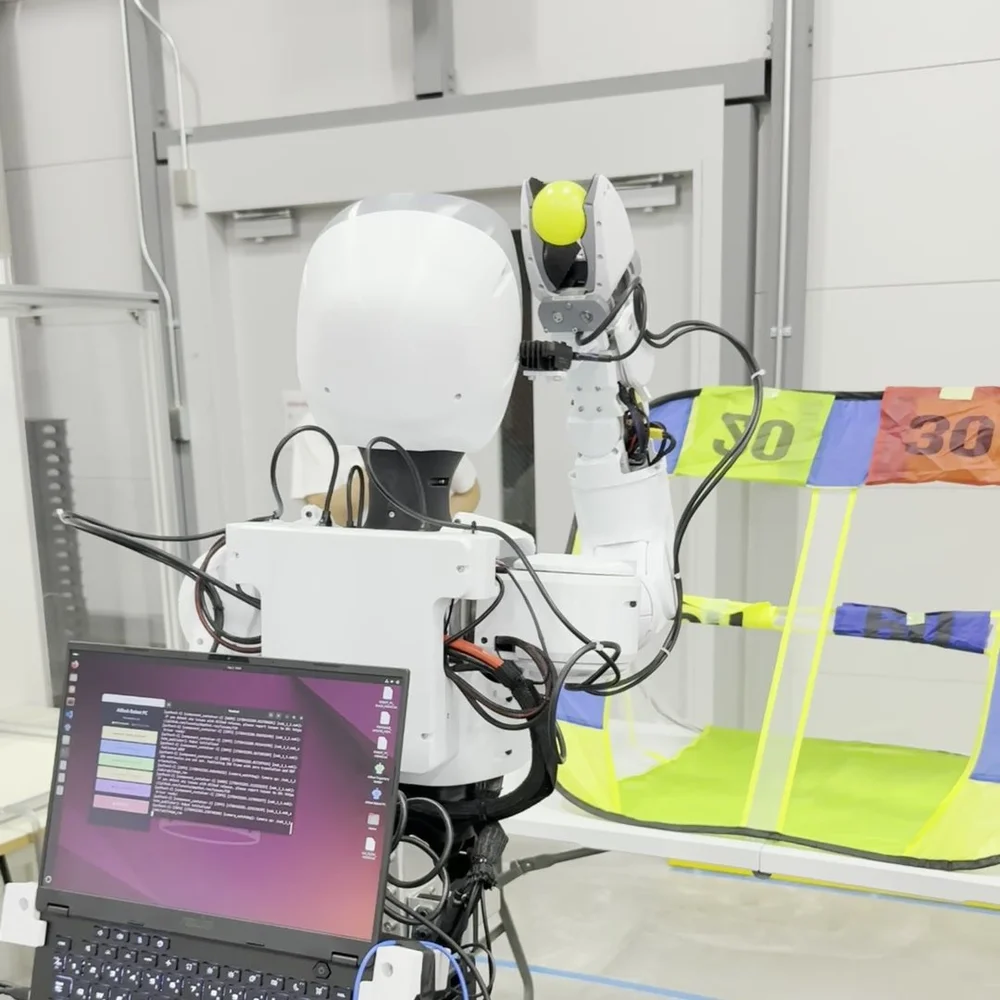
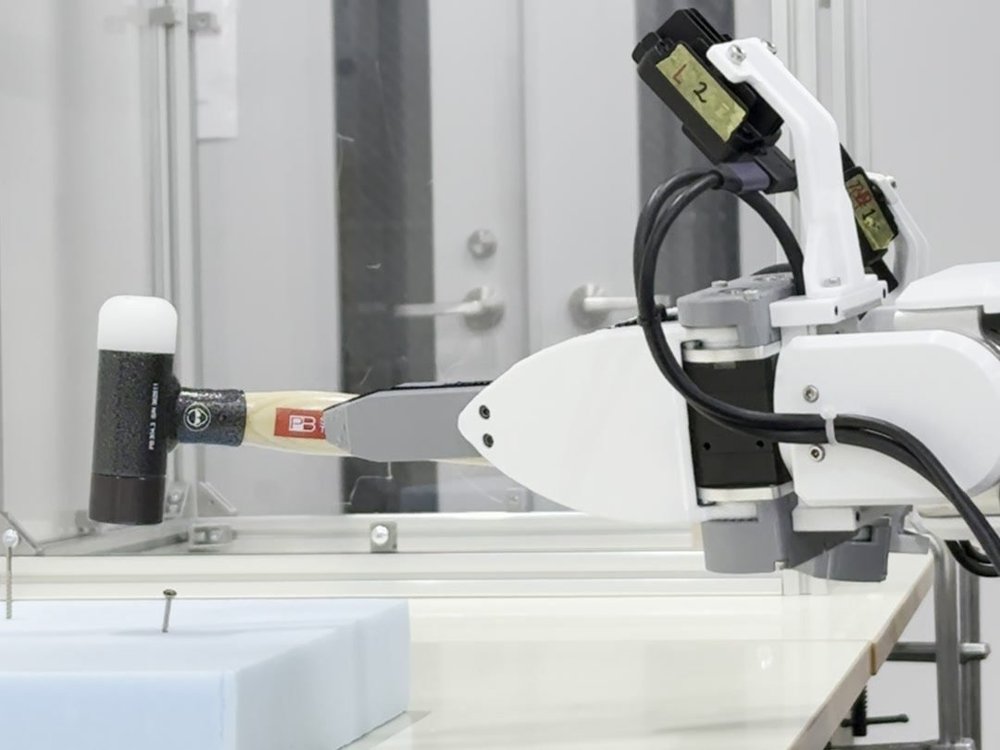
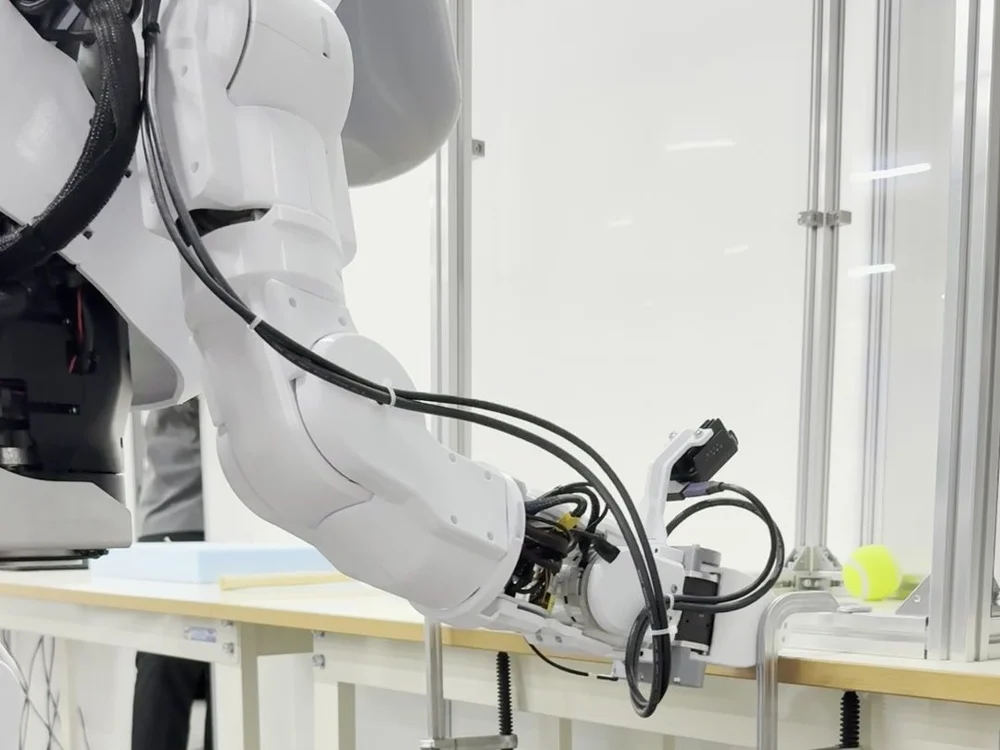
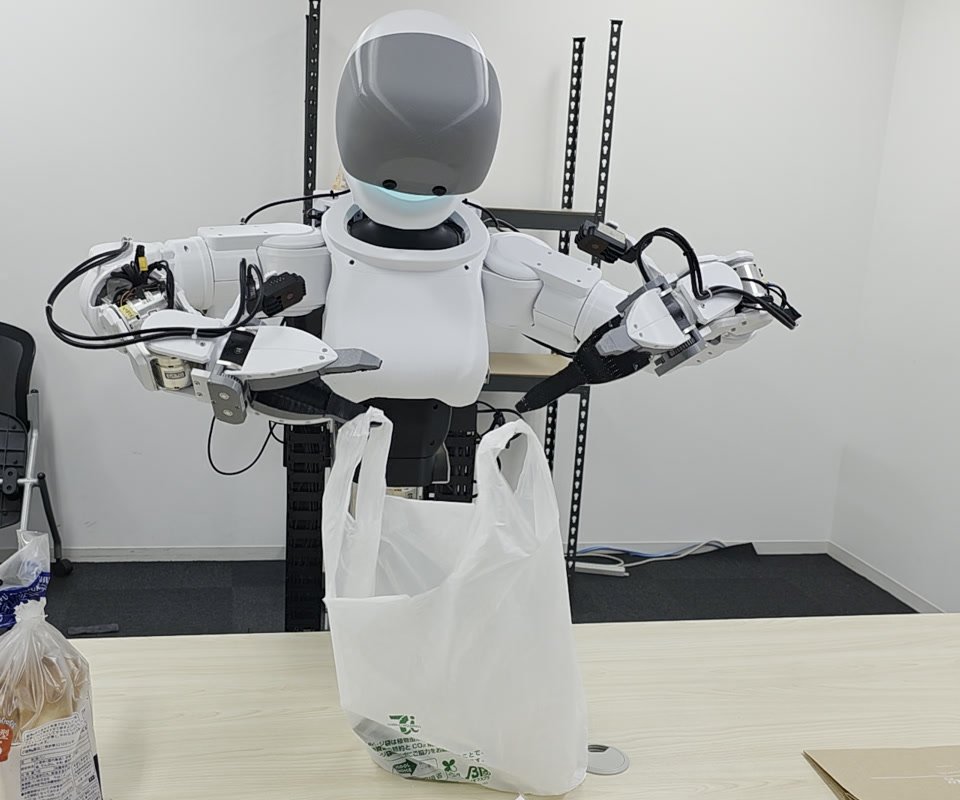
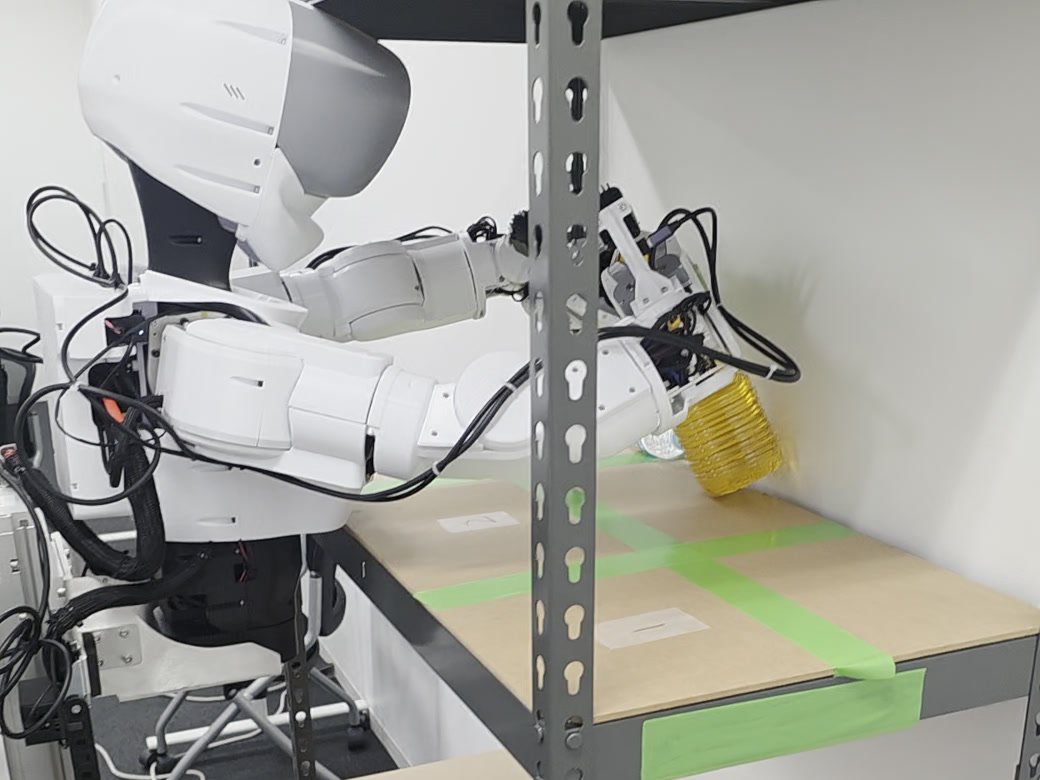
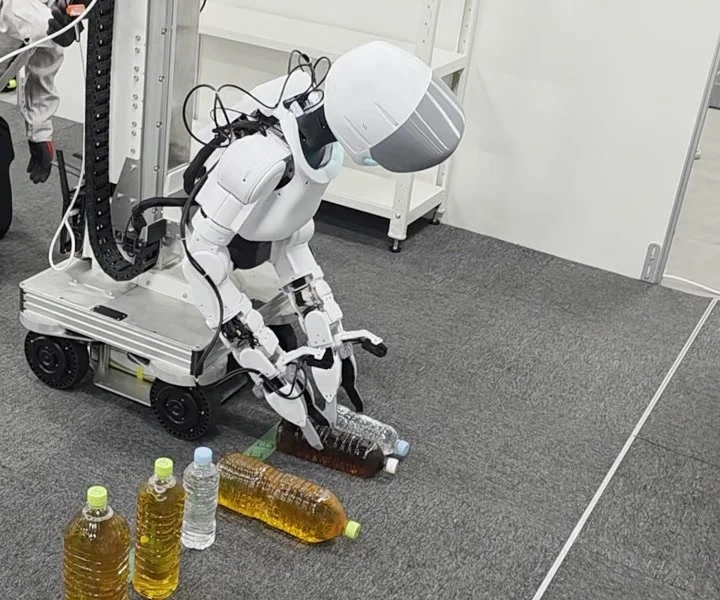
ボール、工具、袋、棚へのアプローチ。人が操作して行った実演の一場面です。
08式の基本仕様。
機体の寸法・可動構成から、制御環境まで。
人型の上半身と、
移動機構を一つに。
左右それぞれ7自由度のアームに、首・胴体・昇降・移動の機構を組み合わせた構成。独立ステアリング方式の移動機構を備えています。
全長・全幅・全高は、腕部・リフト最大時の値です。提供構成や詳細な仕様についてはお問い合わせください。
機体
| 全長 × 全幅 × 全高 | 1,530 × 740 × 1,600 mm 腕部・リフト最大時 |
|---|---|
| 総重量 | 79.7 kg |
| 自由度(DoF) | 30軸 左右腕各7・左右手各1・首3・胴体2・昇降1・移動8 |
| 可搬重量 | 2.0 kg |
| 移動方式 | 独立ステアリング方式 |
制御環境
| メイン制御PC | x86 13インチ薄型ノートPC または NVIDIA Jetson AGX Thor まで対応 |
|---|---|
| OS/ミドルウェア | Ubuntu 24.04 + ROS 2 Jazzy |
| 内部通信プロトコル | CAN、RS-485 |
カメラ・接続端子
| カメラ | 頭部1ユニット+左右手首各1台 頭部:ELP-USB3D1080P02-L180 手首:OAK-1-Lite-W(左右同一) |
|---|---|
| 外部端子(搭載数) | USB-A 3.2 ×6(ロボット背面) USB-A 2.0 ×1、USB-A 3.2 ×1 USB-C 3.2 ×2 USB-C ×1(給電専用・PD 100W) Micro-Fit 3.0 4pin ×1(Jetson給電用) RJ45 ×1(背面)、RJ45 ×4(背面ルーター) 搭載端子の一覧です。拡張に利用できる空きポート数とは異なります。 |
| 拡張ポート(空き) | USB-A 3.0 ×1(頭部) 提供構成により、利用可能な端子を個別に確認します。 |
研究・共同開発のご相談。
08式の研究利用、独自技術との組み合わせ、共同検証についてお問い合わせいただけます。
08式の研究利用や、具体的な開発・検証についてご相談いただけます。ご希望の用途、必要な機能、検証条件をお知らせください。
- 研究用途での利用
- 遠隔操作、人とロボットの協調、動作データ収集などの研究テーマ。
- 共同開発・共同検証
- 手先を含む機体・関連システムのカスタマイズや、独自技術を組み合わせた開発・検証のご相談。
- 実験の進め方
- 必要な構成、開発アクセス、役割分担、検証条件やスケジュールの確認。
メールでのご相談
contact@hatsumuv.com
対応可否・提供範囲・費用・成果の取り扱いなどは、テーマと検証内容に応じて個別に確認します。